
Робот в тумане: как очистить данные лидара от шума
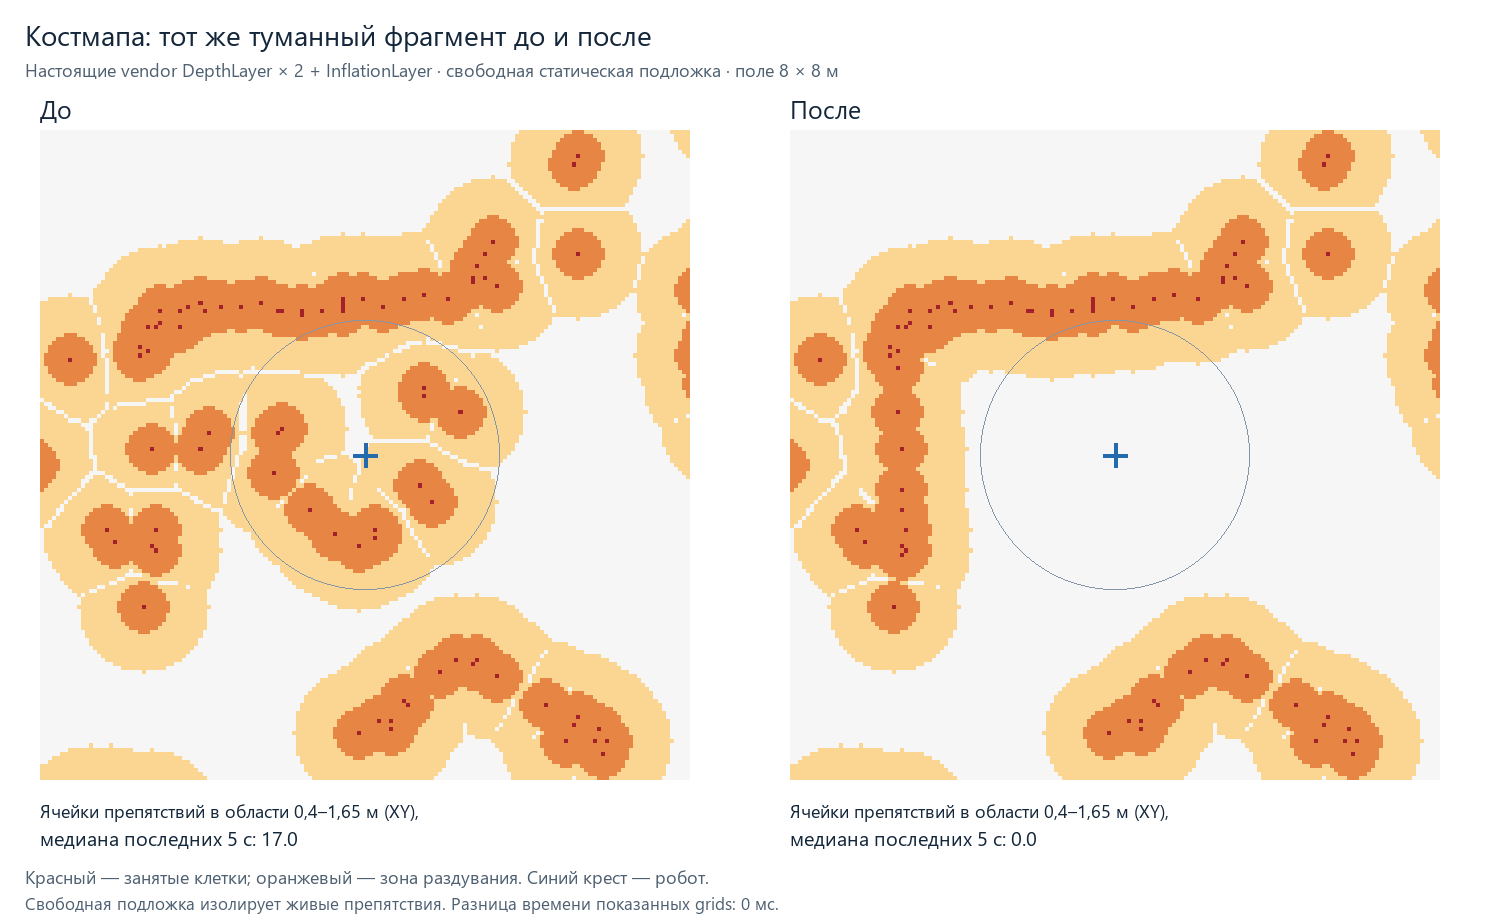
В статье описывается техническая проблема, с которой столкнулись разработчики робота SpeedyBot: устройство отказывалось двигаться из-за ложных препятствий, вызванных туманом. Обычная очистка лидара не помогла, так как датчик фиксировал «призрачное кольцо» из 5,81 миллиона точек шума. Авторы делятся опытом обработки данных, объясняя, почему простое подавление 97% шума оказалось недостаточно эффективным. В материале подробно рассматривается процесс фильтрации данных, который позволил «удалить туман», сохранив при этом информацию о реальных тонких препятствиях. Разработчики демонстрируют методы виртуального моделирования и настройки алгоритмов обработки сигналов, чтобы робот мог корректно распознавать окружающую среду в сложных погодных условиях. Статья будет полезна инженерам, работающим с автономными системами и лидарными данными, так как предлагает практический подход к решению проблемы зашумленности сенсоров в реальном времени.
This is a summary. Read the full article at the original source:
HabrПохожие
OpenAI активно разрабатывает гуманоидного робота, предназначенного для навигации и взаимодействия в среде, созданной для людей. Генеральный директор С…
Отставной профессор Пенсильванского университета арестован за блокировку робота Uber Eats
В Филадельфии была арестована отставной профессор Пенсильванского университета после того, как она попыталась заблокировать автономного робота-доставщ…
В данной статье автор описывает процесс оптимизации системы навигации для робототехнических платформ. Основное внимание уделено переходу от стандартно…