
Ռոբոտը մառախուղի մեջ. ինչպես մաքրել լիդարի տվյալները աղմուկից
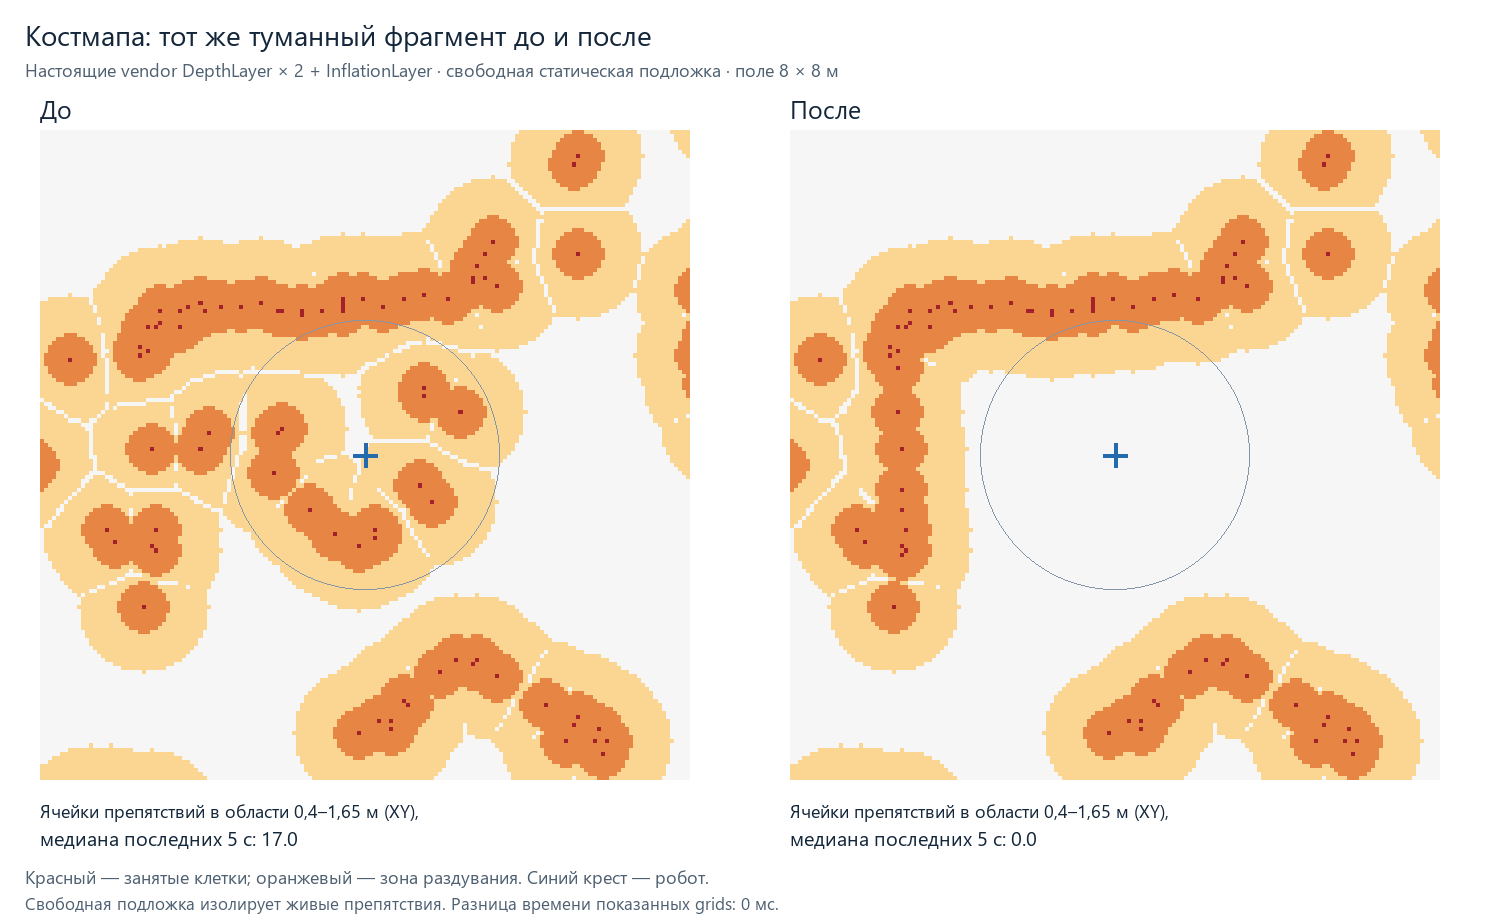
Հոդվածում նկարագրվում է տեխնիկական խնդիր, որին բախվել են SpeedyBot ռոբոտի մշակողները. սարքը հրաժարվում էր շարժվել մառախուղի պատճառով առաջացած կեղծ խոչընդոտների պատճառով: Լիդարի սովորական մաքրումը չօգնեց, քանի որ սենսորը գրանցում էր 5,81 միլիոն աղմկոտ կետերից բաղկացած «ուրվական օղակ»: Հեղինակները կիսվում են տվյալների մշակման իրենց փորձով՝ բացատրելով, թե ինչու աղմուկի 97%-ի պարզ ճնշումը բավարար չէր: Նյութում մանրամասն ներկայացված է ֆիլտրման գործընթացը, որը թույլ է տվել «հեռացնել մառախուղը»՝ միաժամանակ պահպանելով իրական բարակ խոչընդոտների մասին տեղեկատվությունը: Մշակողները ցույց են տալիս վիրտուալ մոդելավորման և ազդանշանների մշակման ալգորիթմների կարգավորման մեթոդները, որպեսզի ռոբոտը կարողանա ճիշտ ընկալել շրջակա միջավայրը բարդ եղանակային պայմաններում: Հոդվածը օգտակար կլինի ինքնավար համակարգերի և լիդարային տվյալների հետ աշխատող ինժեներների համար:
This is a summary. Read the full article at the original source:
HabrԿապակցված
OpenAI-ն մարդանման ռոբոտ է կառուցում, սակայն մարմինը իրական մարտահրավերը չէ
OpenAI-ն ակտիվորեն մշակում է մարդանման ռոբոտ, որը նախատեսված է մարդկանց համար ստեղծված միջավայրերում տեղաշարժվելու և գործելու համար: Գործադիր տնօրեն Ս…
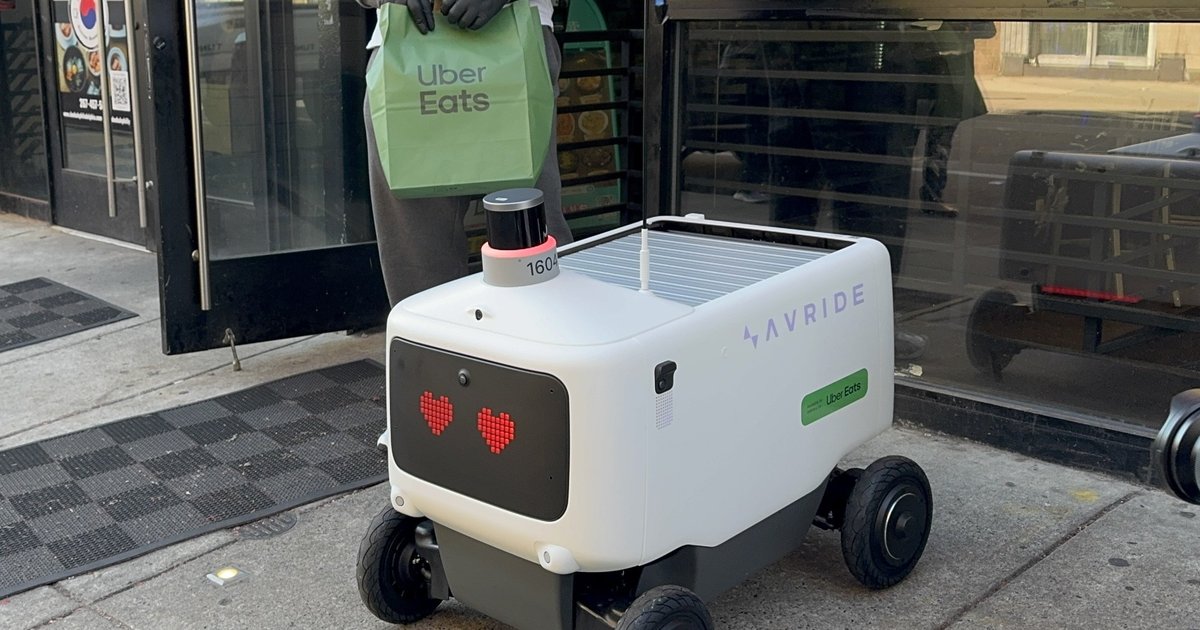
Փենսիլվանիայի համալսարանի թոշակառու պրոֆեսորը ձերբակալվել է Uber Eats-ի ռոբոտին խոչընդոտելու համար
Ֆիլադելֆիայում Փենսիլվանիայի համալսարանի թոշակառու պրոֆեսորը ձերբակալվել է Uber Eats-ի ինքնավար առաքման ռոբոտին խոչընդոտելու մեղադրանքով: Միջադեպը տեղ…
Անցանելիության քարտեզի կառուցում GPU-ի վրա՝ RGB-D տեսախցիկի և լիդարի տվյալների հիման վրա
Այս հոդվածում հեղինակը նկարագրում է ռոբոտատեխնիկական հարթակների նավիգացիոն համակարգի օպտիմալացման գործընթացը: Հիմնական ուշադրությունը դարձված է 10 սմ…