
Обучение игре как профи: адаптивное планирование движений и отслеживание для гуманоидных роботов
Новая техническая статья от IEEE Spectrum исследует проблемы обучения гуманоидных роботов сложным атлетическим движениям, характерным для профессиональных видов спорта. Исследование сосредоточено на разделении планирования движений и их отслеживания для сохранения высокого качества исполнения при надежном выполнении задач. Основные стратегии включают извлечение данных о движениях из видео, которые затем адаптируются и корректируются для аппаратного обеспечения роботов. Авторы решают проблему перехода от симуляции к реальности, внедряя трекер, обученный на случайных скоростях выполнения, и адаптер скорости движения. Этот адаптивный подход позволяет роботам выполнять динамические задачи, например, подачу мяча, без использования внешних систем захвата движений. Статья предоставляет инженерам дорожную карту по повышению надежности и производительности роботов в реальных условиях, сокращая разрыв между средами симуляции и физическими гуманоидными платформами.
This is a summary. Read the full article at the original source:
IEEE SpectrumПохожие

В новом выпуске TechCrunch Mobility освещается важный регуляторный сдвиг в индустрии автономных грузоперевозок. По мере развития технологий беспилотно…
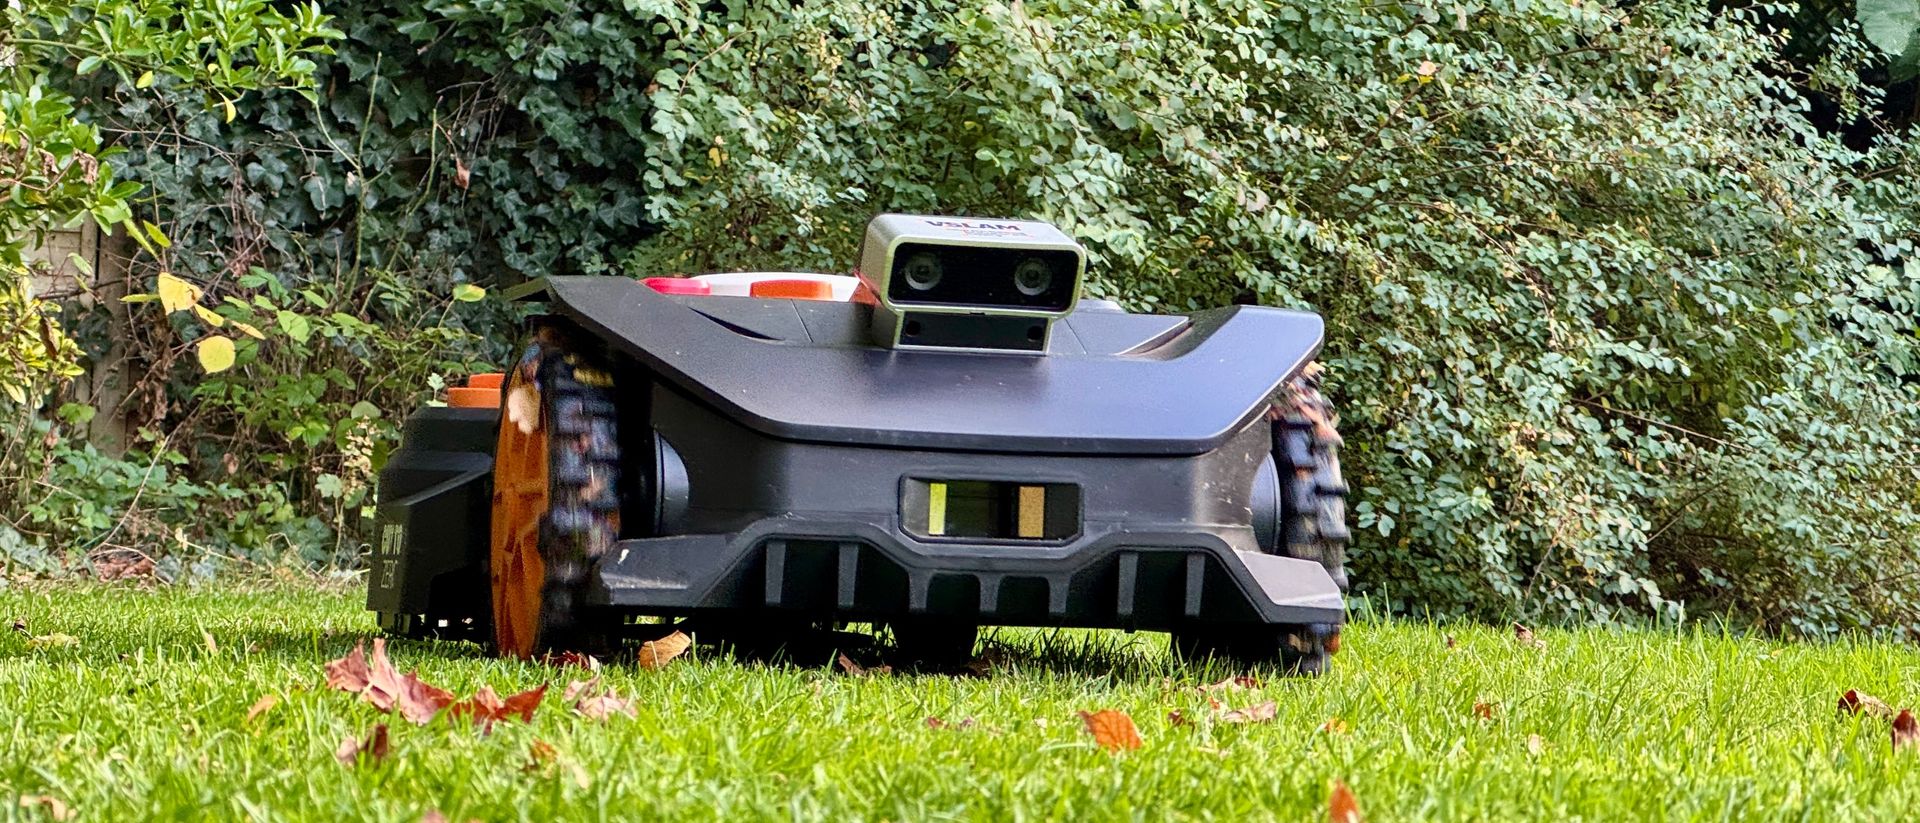
Обзор Worx Landroid Vision Cloud WR306E: Эффективный автономный уход за газоном
Worx Landroid Vision Cloud WR306E предлагает эффективное решение для газонов среднего размера, используя стереозрение V-SLAM и облачное позиционирован…
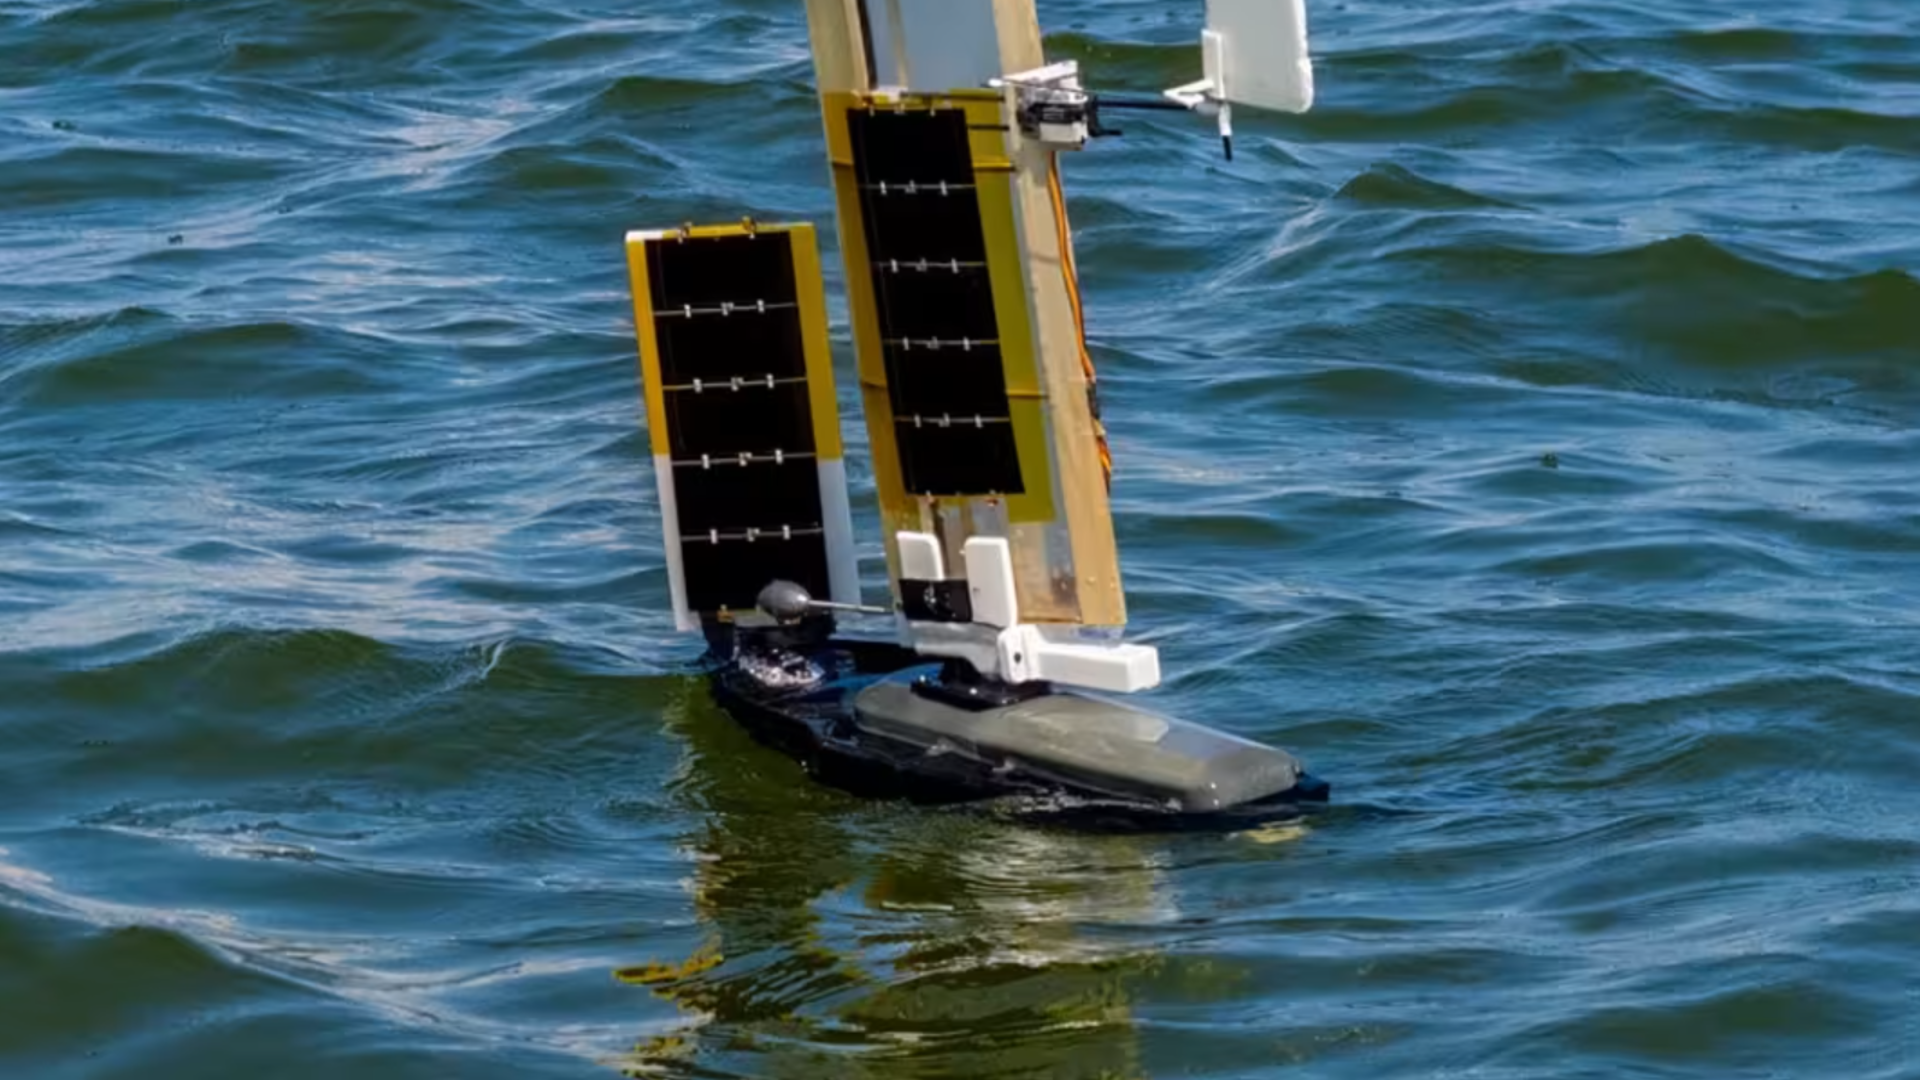
Инженеры Сингапурского университета технологий и дизайна (SUTD) разработали ALBATROSS — гибридный дрон весом 1,1 кг, предназначенный для развертывания…