
Պրոֆեսիոնալի պես խաղալու ուսուցում. Ադապտիվ շարժման պլանավորում և հետևում հումանոիդ ռոբոտների համար
IEEE Spectrum-ի նոր սպիտակ թուղթը ուսումնասիրում է հումանոիդ ռոբոտներին բարդ մարզական շարժումներ կատարելու հնարավորություն տալու տեխնիկական մարտահրավերները: Հետազոտությունը կենտրոնանում է շարժման պլանավորումը հետևումից առանձնացնելու վրա՝ պրոֆեսիոնալ ոճը պահպանելու և առաջադրանքների հուսալի կատարումն ապահովելու համար: Հիմնական ռազմավարությունները ներառում են տեսանյութերից շարժման տվյալների արդյունահանումը, որոնք այնուհետև վերաթիրախավորվում և ֆիզիկապես ուղղվում են ռոբոտատեխնիկական սարքավորումների համար: Հեղինակները լուծում են «սիմուլյացիայից դեպի իրականություն» անցման խնդիրը՝ ներկայացնելով պատահական արագությունների վրա վարժեցված հետևող համակարգ և շարժման արագության ադապտեր: Այս ադապտիվ շրջանակը թույլ է տալիս ռոբոտներին կատարել դինամիկ առաջադրանքներ, ինչպիսիք են գնդակի մատուցումը, առանց արտաքին շարժման գրավման համակարգերի անհրաժեշտության: Փաստաթուղթը ինժեներներին տրամադրում է ուղեցույց՝ իրական պայմաններում ռոբոտների կայունությունը և արդյունավետությունը բարելավելու համար՝ կամրջելով սիմուլյացիոն միջավայրերի և ֆիզիկական հումանոիդ հարթակների միջև եղած բացը:
This is a summary. Read the full article at the original source:
IEEE SpectrumԿապակցված

TechCrunch Mobility. Ինքնակառավարվող բեռնատարների ճանապարհին առկա խոչընդոտը վերացված է
TechCrunch Mobility-ի այս թողարկումն անդրադառնում է ինքնակառավարվող բեռնատարների ոլորտում կարգավորող կարևորագույն փոփոխությանը: Ինքնավար տեխնոլոգիաներ…
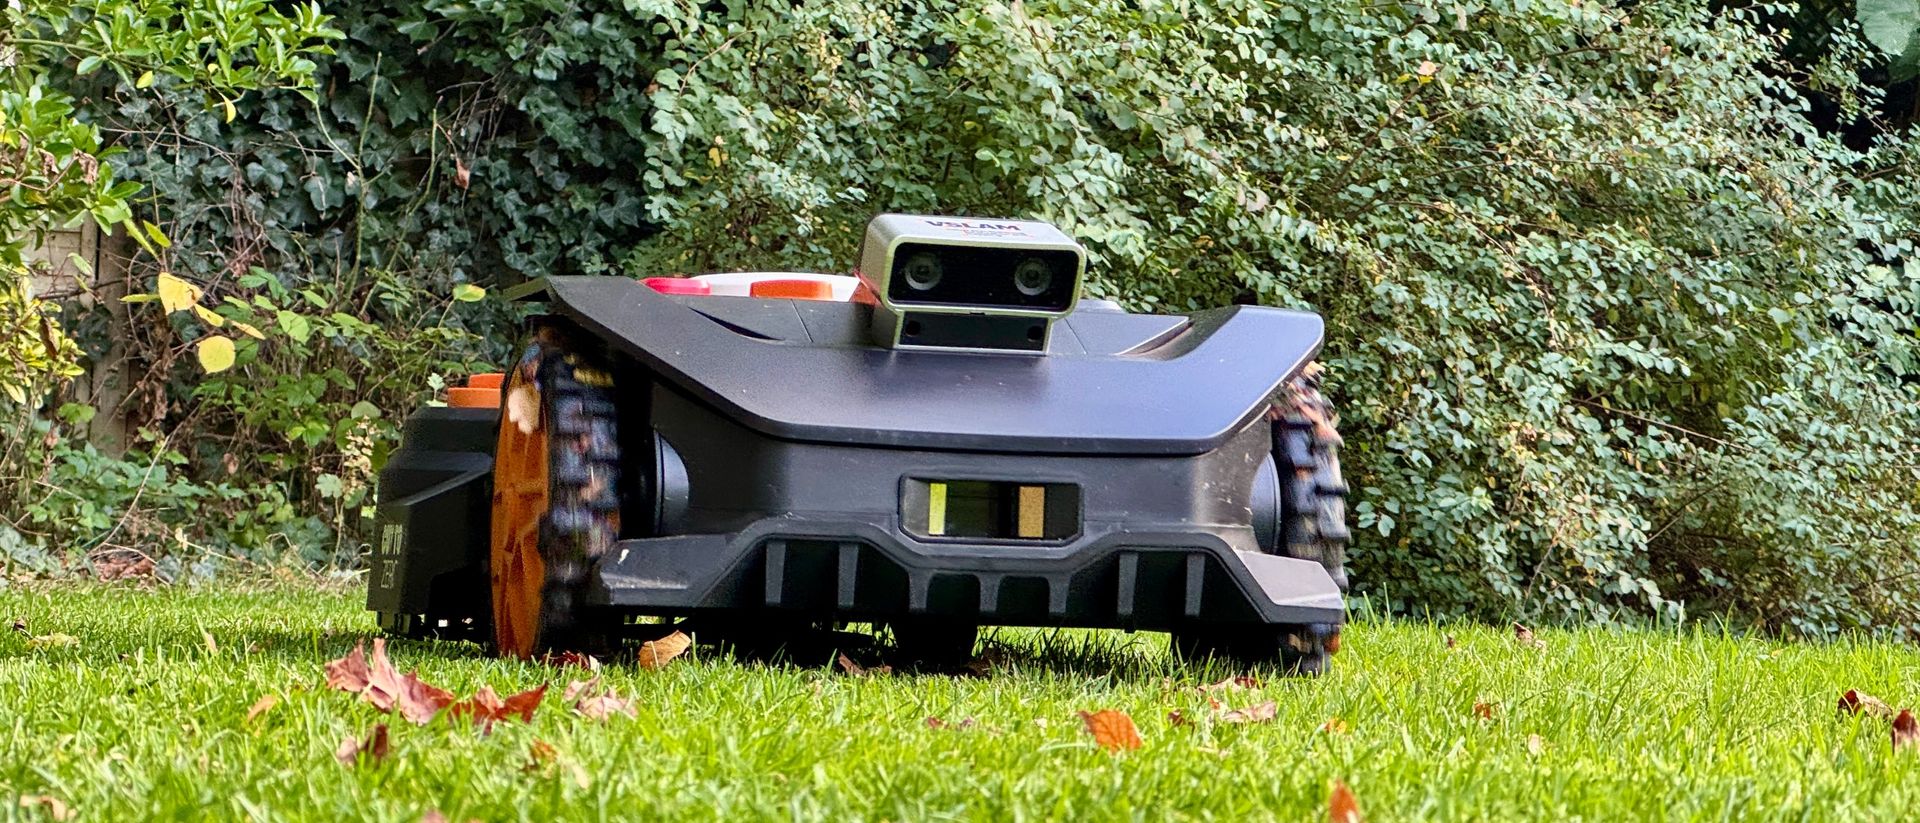
Worx Landroid Vision Cloud WR306E-ի ակնարկ. Արդյունավետ ինքնավար խոտհնձիչ
Worx Landroid Vision Cloud WR306E-ն առաջարկում է արդյունավետ լուծում միջին չափի սիզամարգերի համար՝ օգտագործելով V-SLAM ստերեո տեսողություն և ամպային R…
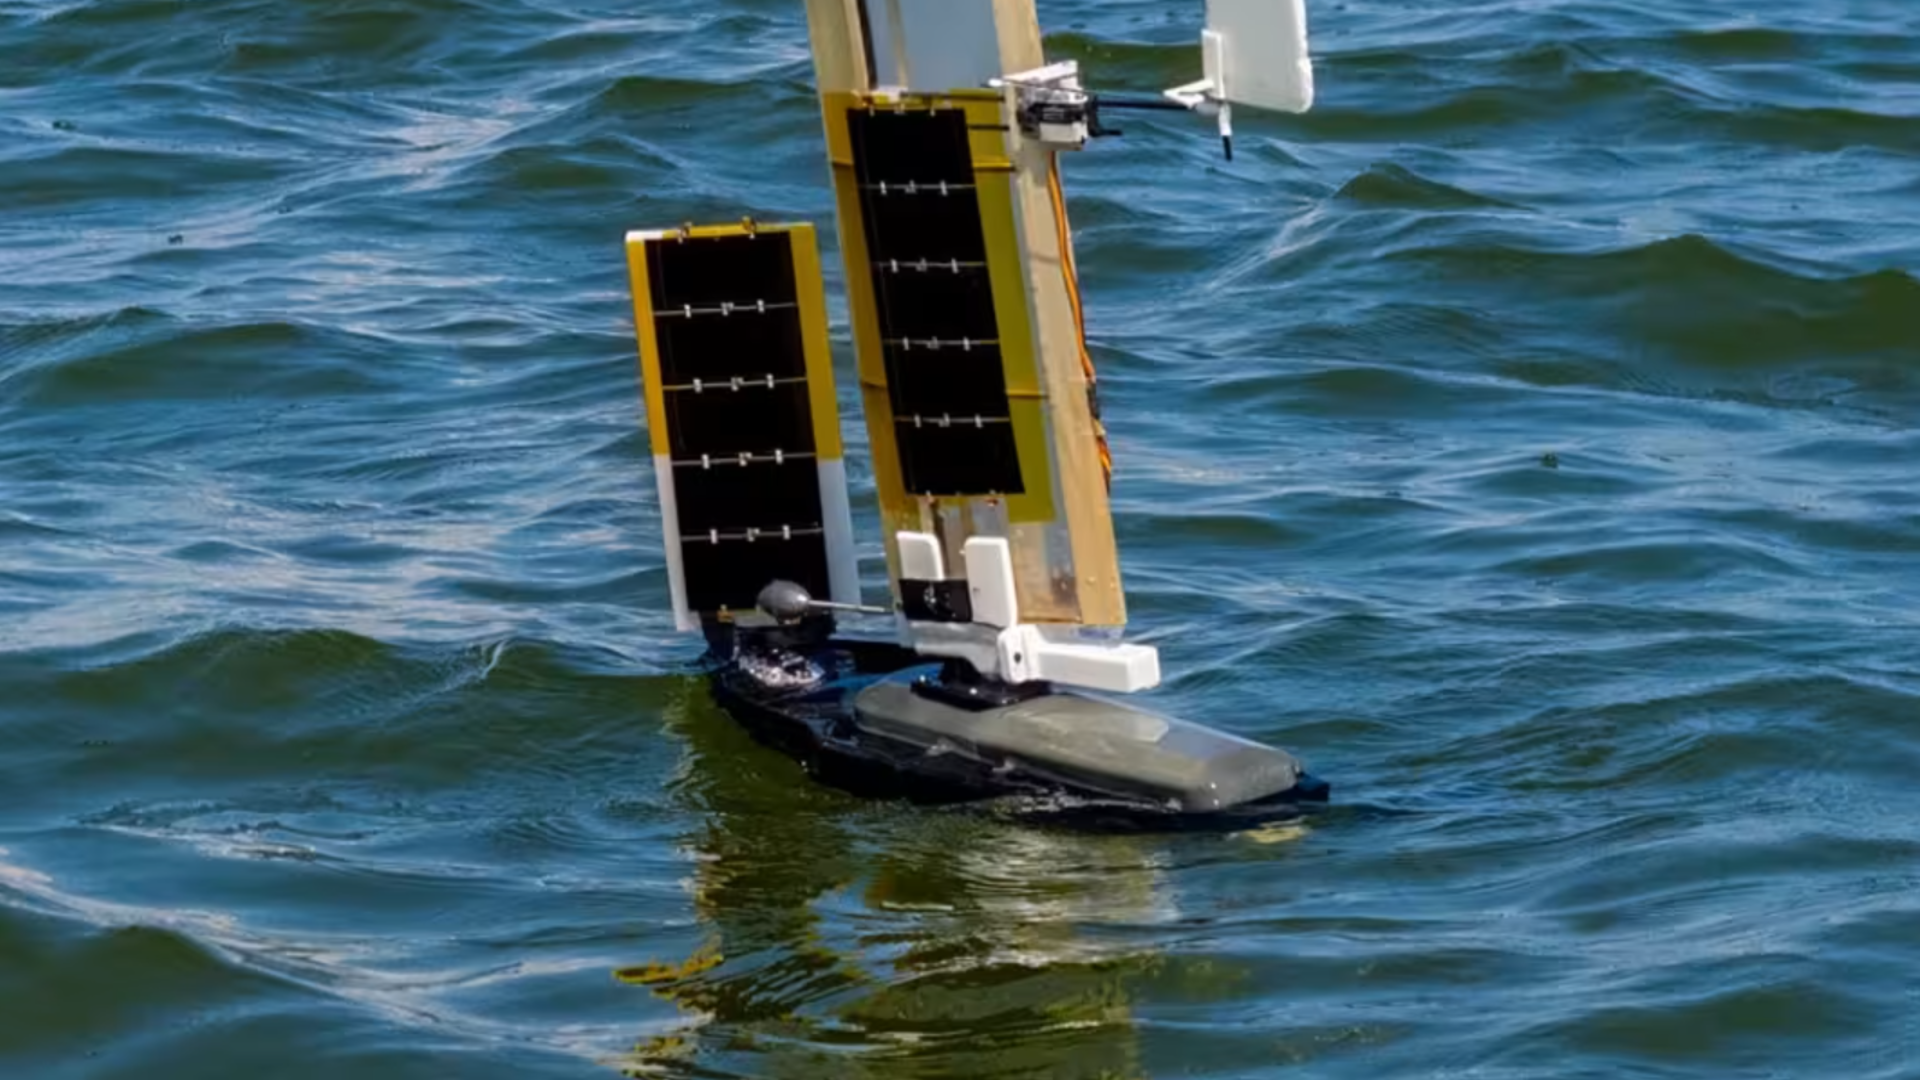
Հետազոտողները ստեղծել են առագաստանավ-դրոնի նախատիպ, որը կարող է «թռչել»
Սինգապուրի տեխնոլոգիաների և դիզայնի համալսարանի (SUTD) ինժեներները մշակել են ALBATROSS-ը՝ 1.1 կգ քաշով հիբրիդային դրոն, որը նախատեսված է օդային տեղակա…